PACT: Prediction–Action Coupled Traffic Coordination for Lifelong Multi-Robot Systems
Closed-loop traffic-flow learning and action-aware replanning for scalable multi-robot path planning under distribution shift.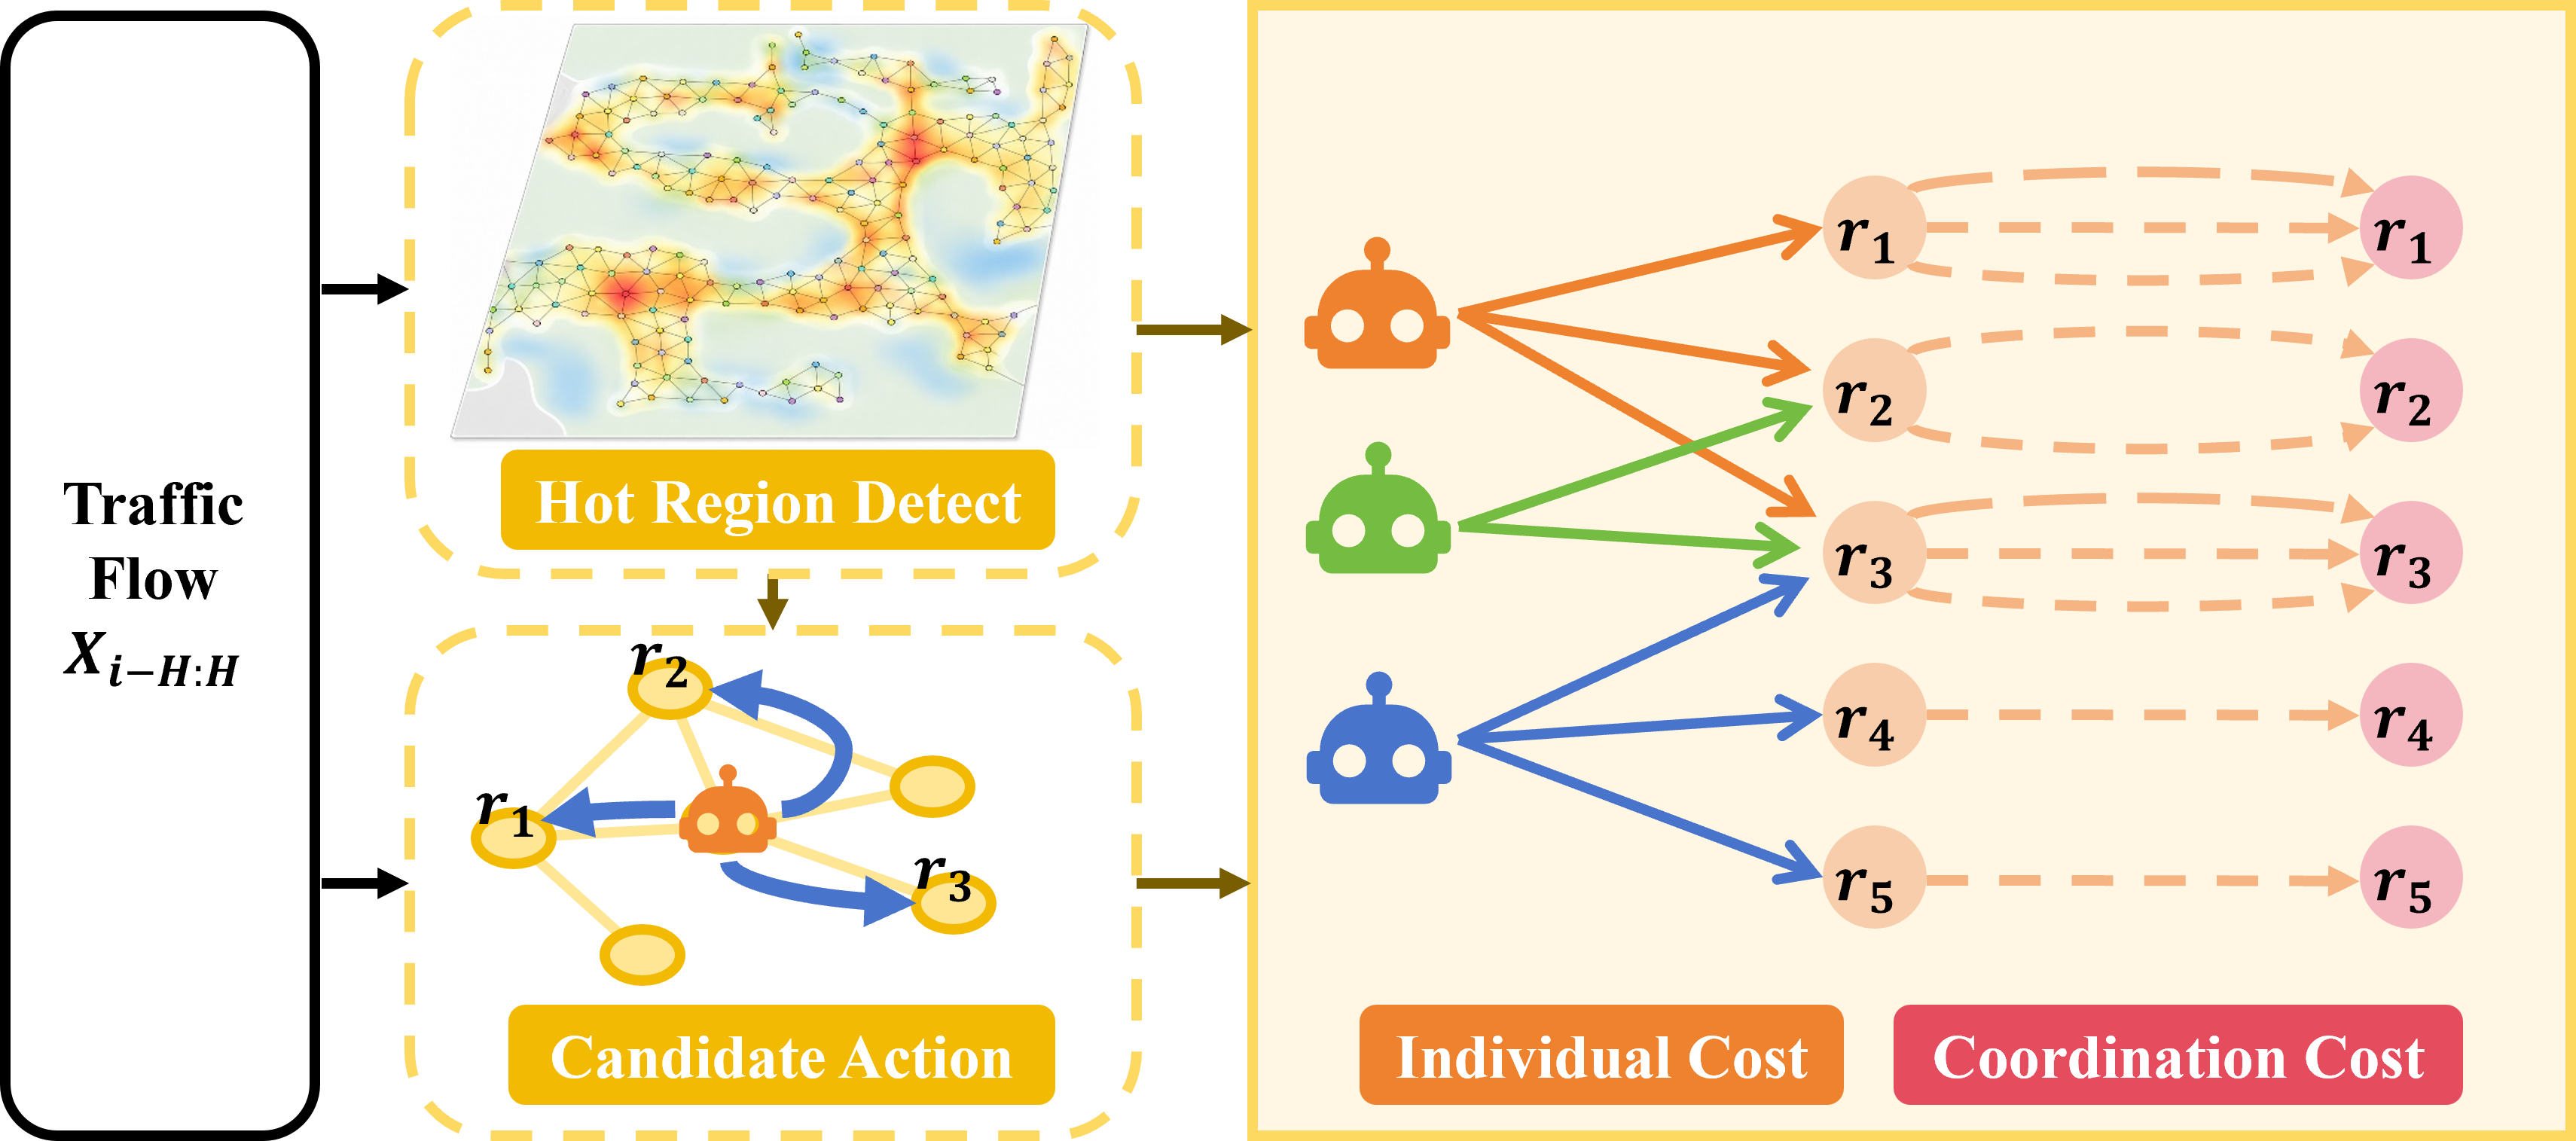
Closed-loop traffic-flow learning and action-aware replanning for scalable multi-robot path planning under distribution shift.